像老黄这样想的自然不在少数,根据麦肯锡的测算,到 2030 年时,软件占整车的价值将达到 30%。既然软件如此的重要,那各方势力自然都想分一杯羹。
所以我们看到,无论是造车新势力的蔚来、小鹏、理想,还是传统车企的奔驰、宝马、大众,亦或是国内的比亚迪、吉利等车企都有自研自动驾驶系统的计划,再加上百度等科技巨头。软件这个领域可谓是群星荟萃。
由于本系列课,重点是在自动驾驶上,所以我们的软件也是聚焦于自动驾驶,娱乐系统方面的软件并不涉及。而整节课,我们主要讲述了两大软件,一个是自动驾驶系统,另一个则是高精地图。
说到自动驾驶系统,那么问题来了,这么多车企为什么都要选择自研呢?
因为系统的差异,决定了用户体验的高低。对于车企来说,在保证安全的前提下,设计符合自身需求的系统,也是比较合理的想法。
既然要自研,那系统必须从底层开始研发吗?
答案是否定的。目前来看,几乎所有公司的自动驾驶系统都是基于三种内核之上,分别是 QNX(Blackberry)、Linux(开源基金会)、VxWorks(风河)。具体关于这三种内核的区别,我们放在这张表中,大家可以比照下。
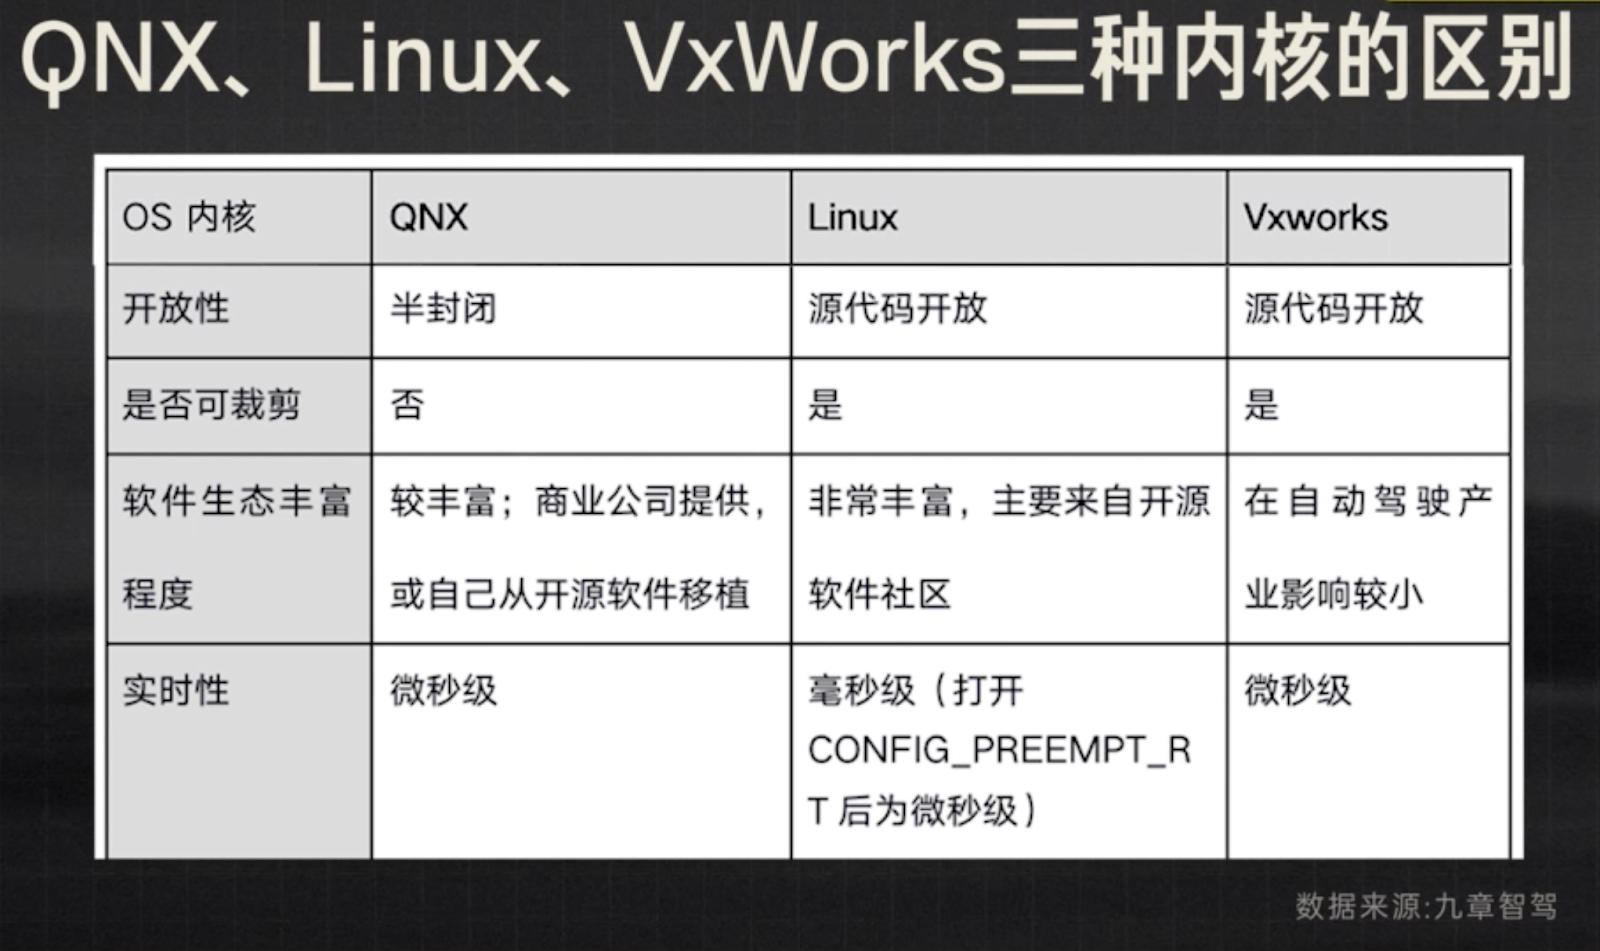
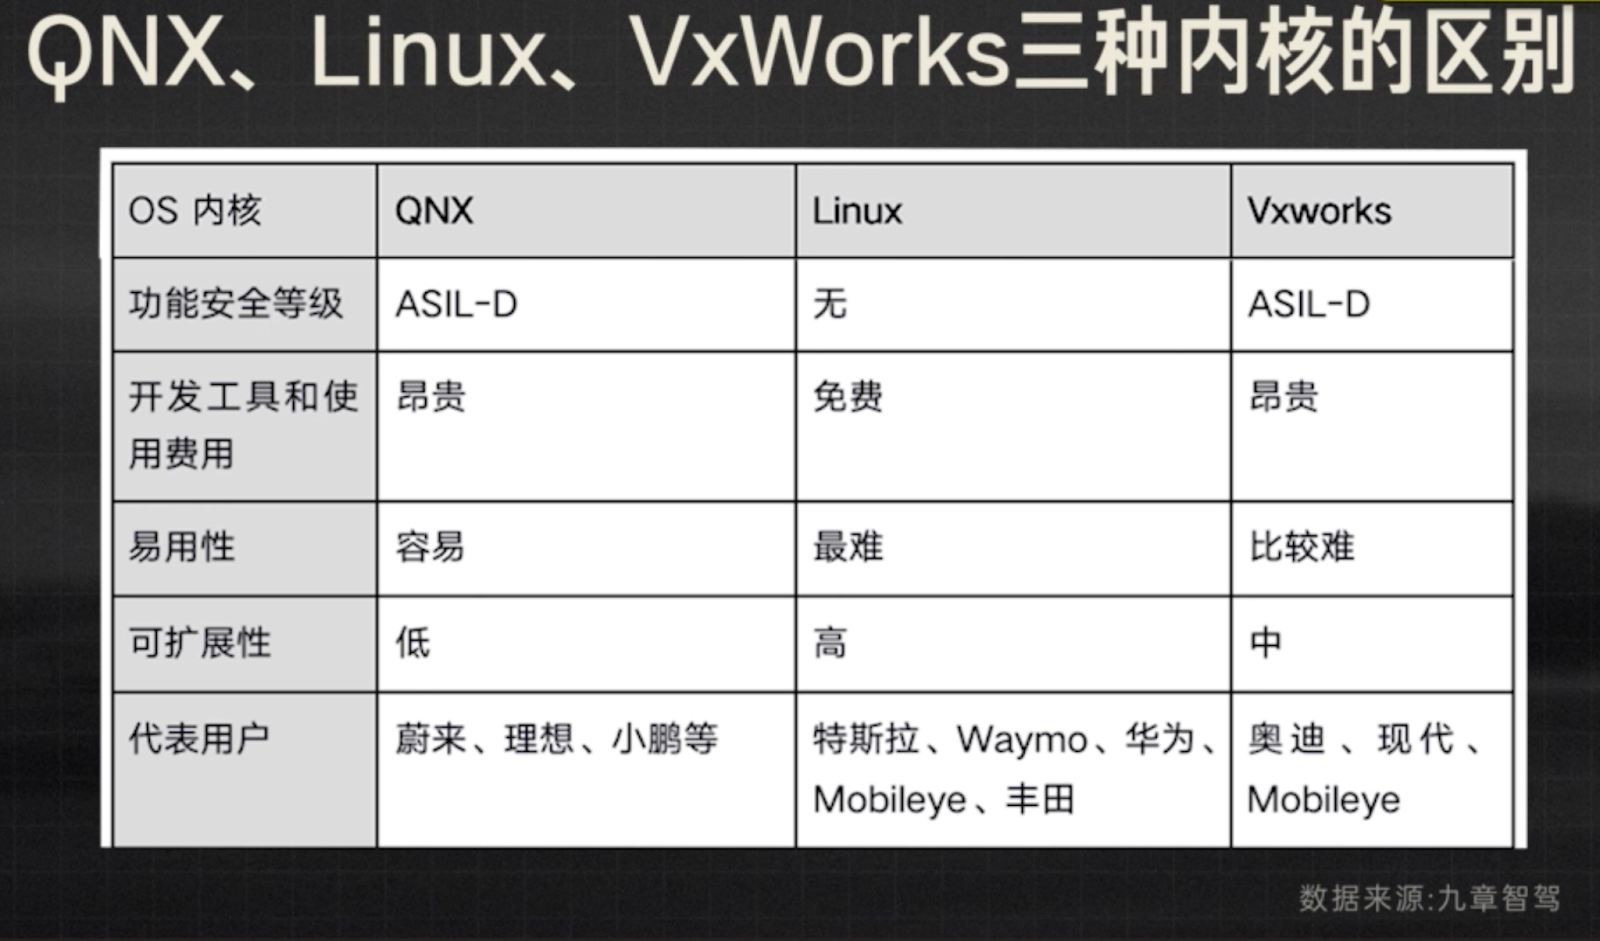
所以大部分公司只需在上述三种内核的基础上,增设应用层面的软件以及中间体,构成系统即可。这样做最大的优势就是省钱,毕竟不用从头开始。
虽然产业链上大部分玩家都希望拥有属于自己的自动驾驶系统。但很多传统玩家,浸淫机械多年,没有软件的基因。
并且对于主机厂来说,得先把车造好,建立品牌,之后才有余力发力研发。这就给了头部芯片厂商机会,成为软硬件一体的供应商。
例如,在上海车展上,国产 AI 芯片厂商地平线,除了发布自家芯片外,还放出了 「芯片+算法+工具链」,这一整套开放模式。
这样做的好处,就是选择性的把一些成熟算法开放给主机厂,支持主机厂打造具有差异化的应用软件。
开放的战略,也让地平线收获了很多合作伙伴,仅在上海车展期间,地平线就与 13 家厂商签定合作方案。
第一节课时,我们说过,自动驾驶主要分为三个环节,分别是感知、决策、执行。如果说系统主要还是在决策层面的话,那另一个软件,高精地图就是感知和决策均有涉及。
首先我们来看下,什么是高精地图。
高精地图是把不同图层的要素,叠加到一张地图上再表示出来。这些要素,有些是静态的,例如道路、车道等等,有些是动态的,例如实时信息等。
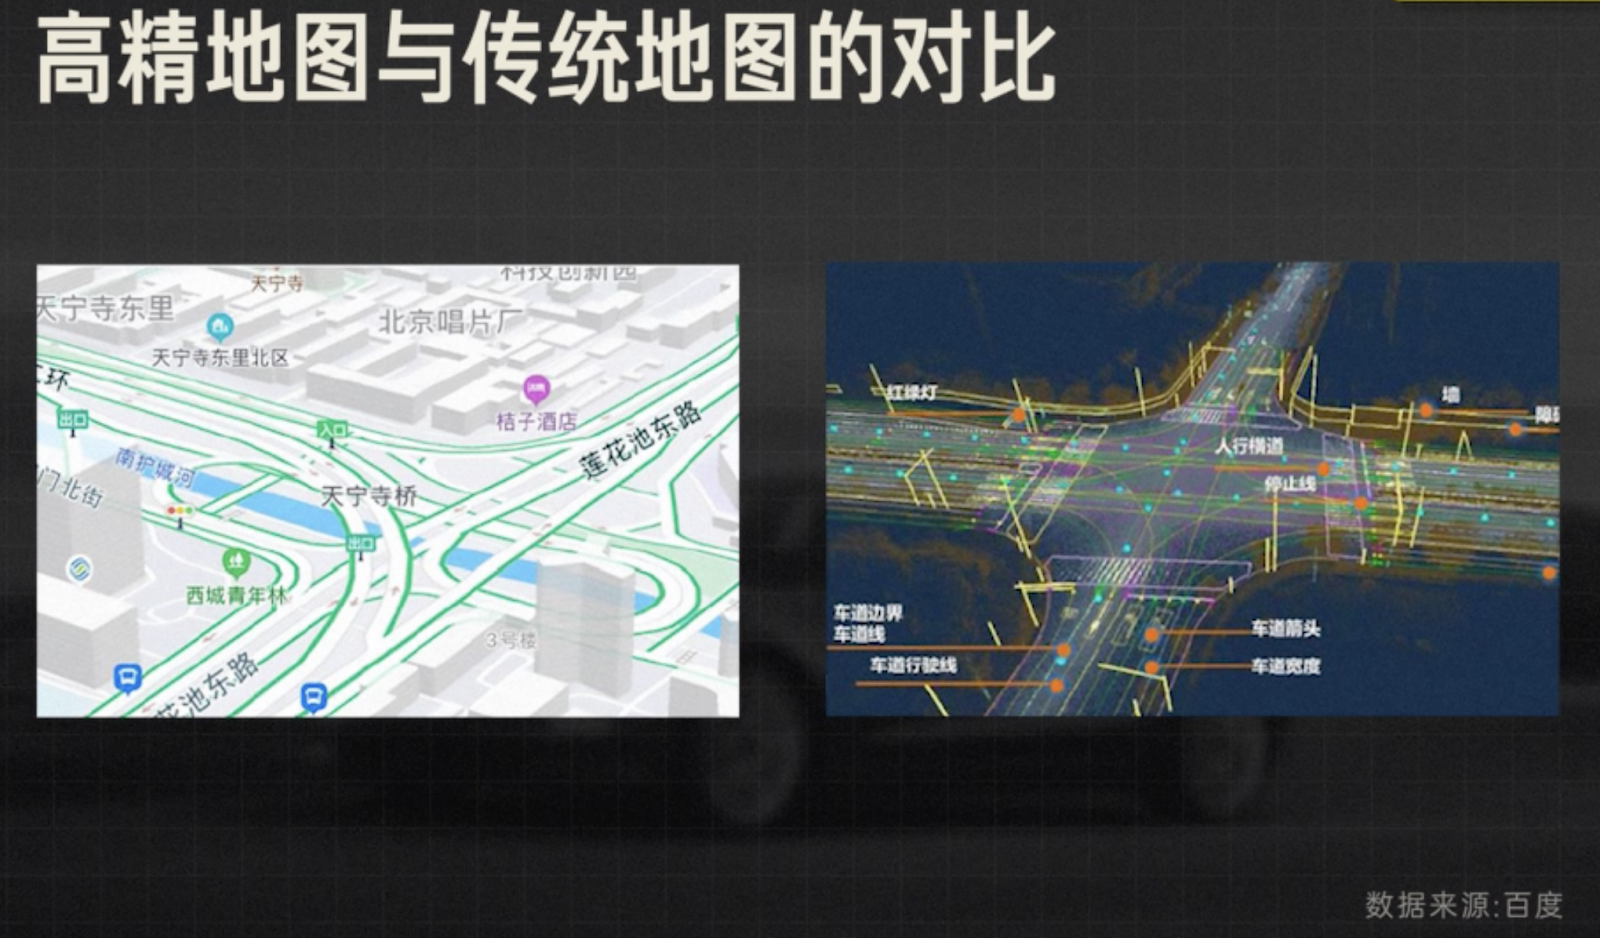
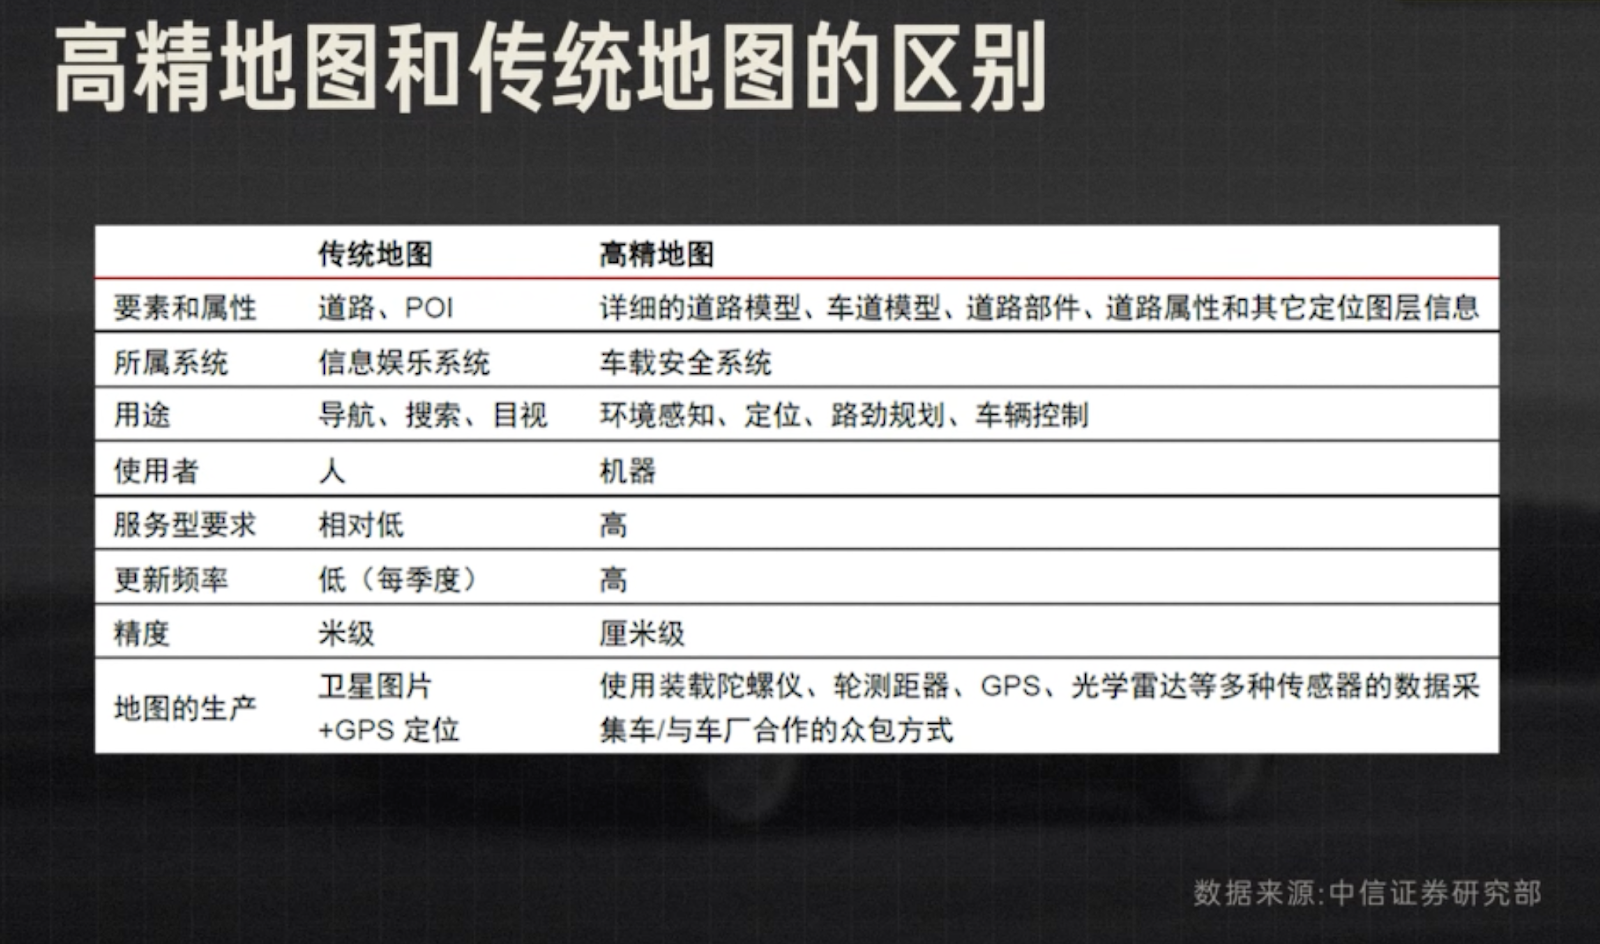
为了更具象化的理解高精地图,我们把它和导航地图进行了对比。因为高精地图面向的对象是自动驾驶算法,而导航地图面对的是「人」,所以两者涵盖的信息也有所不同。
我们看这张对比图,感受就比较明显,高精地图是以车道为主,包括车道的坡度、颜色、限速要求等等,而具体地点的信息则不包括在高精地图内。
这张表,也把两者间的差别罗列了出来,大家也可以参考下。
 投推荐票 上一章 ← 章节目录 → 下一章 加入书签